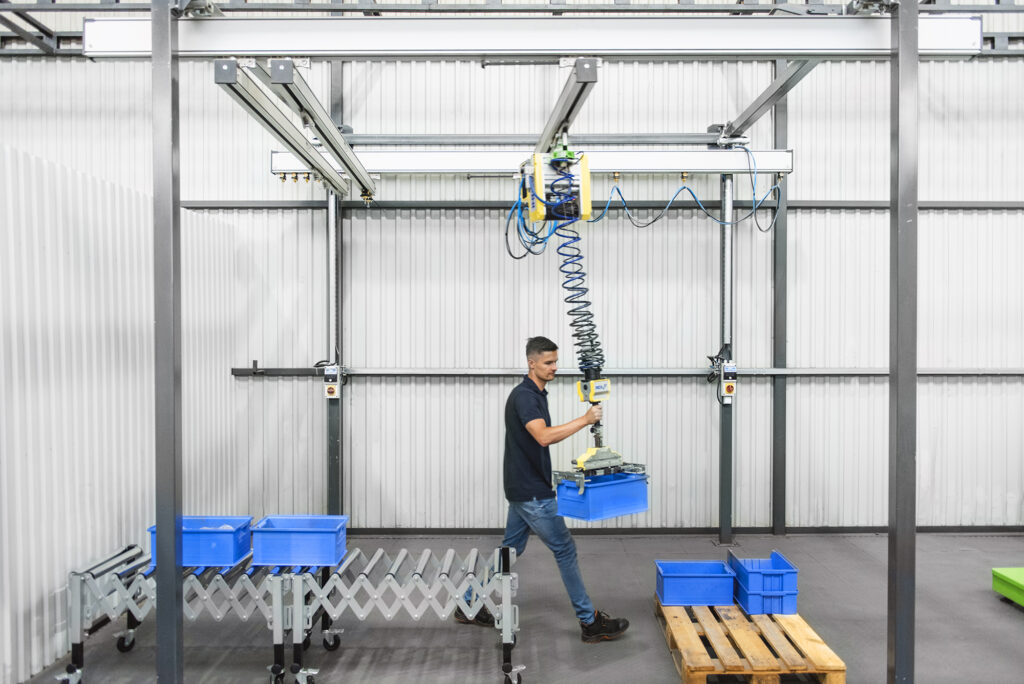
De keuze tussen een manipulator, takel of robot hangt af van drie factoren: de aard van de taak, de gewenste mate van controle voor de operator en de variatie in producten of werkposities. Een industriële manipulator is de juiste keuze wanneer operators lasten nauwkeurig moeten positioneren met directe controle. Een takel volstaat voor eenvoudig verticaal transport, terwijl een robot het meest geschikt is voor repetitieve taken zonder menselijke tussenkomst. In dit artikel beantwoorden we de meest gestelde vragen om je te helpen de juiste hefoplossing te kiezen voor jouw toepassing.
Wat zijn de belangrijkste verschillen tussen een manipulator, takel en robot?
Een manipulator, takel en robot zijn drie fundamenteel verschillende oplossingen voor het verplaatsen van lasten. Een manipulator biedt directe, intuïtieve controle waarbij de operator de last zelf begeleidt. Een takel heft lasten verticaal via een ketting of kabel. Een robot voert bewegingen volledig zelfstandig uit op basis van programmering.
De kern van het verschil zit in de rol van de operator:
- Manipulator: de operator stuurt de beweging actief, maar zonder fysieke belasting. De last voelt gewichtloos aan dankzij nauwkeurige gewichtscompensatie.
- Takel: de operator bedient een omhoog- of omlaagbeweging via een schakelaar. Er is weinig controle over horizontale positionering of kanteling.
- Robot: de operator programmeert de bewegingen vooraf. Tijdens de uitvoering is er geen directe menselijke sturing.
Voor industriële handling waarbij producten variëren in vorm, gewicht of positie, maakt dit onderscheid een groot praktisch verschil in bruikbaarheid en veiligheid.
Wanneer is een industriële manipulator de juiste keuze?
Een INDEVA-manipulator is de juiste keuze wanneer operators regelmatig lasten moeten heffen, draaien, kantelen of nauwkeurig positioneren, en daarbij directe controle over de beweging willen behouden. Dit geldt vooral in omgevingen met variërende producten, krappe werkruimtes of hoge eisen aan precisie.
Typische situaties waarbij een manipulator uitblinkt:
- Lasten tussen 20 en 1.000 kg die op een specifieke positie geplaatst moeten worden
- Taken waarbij de operator de last ook moet draaien, kantelen of oriënteren
- Werkposities waar ergonomie en herhalingsbelasting een risico vormen
- Productieomgevingen met meerdere varianten of wisselende werkstukken
- Situaties waarbij snelheid en controle samen belangrijk zijn
Het grote voordeel van een manipulator ten opzichte van een takel is de meerdimensionale bewegingsvrijheid. Ten opzichte van een robot biedt hij de flexibiliteit om in te spelen op onverwachte situaties zonder herprogrammering.
Wanneer volstaat een takel en wanneer schiet hij tekort?
Een takel volstaat wanneer je lasten uitsluitend verticaal moet heffen en de horizontale positionering via een loopkat of brug gebeurt. Voor eenvoudige hijstaken in magazijnen of bij onderhoud is een takel een praktische en betaalbare oplossing. Maar bij taken die meer controle vragen, schiet een takel tekort.
Een takel is geschikt als:
- De last enkel omhoog en omlaag moet
- Nauwkeurige positionering niet vereist is
- De taak weinig frequent is en ergonomie minder prioriteit heeft
Een takel schiet tekort wanneer:
- De operator de last ook moet draaien, kantelen of nauwkeurig afzetten
- De taak meerdere keren per uur herhaald wordt, wat spierpijn en vermoeidheid veroorzaakt
- De werkomgeving vraagt om snelle, gecontroleerde bewegingen in meerdere richtingen
- Ergonomische risico’s door schokkende of slingerende lasten aanwezig zijn
In productieomgevingen met hoge frequentie en variatie is een takel zelden de optimale keuze voor ergonomische hefoplossingen.
Voor welke toepassingen is een robot beter geschikt dan een manipulator?
Een robot is beter geschikt dan een manipulator wanneer de taak volledig repetitief is, de omgeving gestandaardiseerd is en menselijke aanwezigheid niet nodig of wenselijk is. Denk aan geautomatiseerde laad- en losprocessen in gesloten productielijnen of palletisering van identieke producten.
Robots presteren het best in situaties zoals:
- Hoogvolumeproductie met identieke werkstukken en vaste posities
- Omgevingen met gevaarlijke stoffen, extreme temperaturen of andere veiligheidsrisico’s voor mensen
- 24/7-productie zonder pauzes of wissels
- Taken waarbij snelheid en herhaalnauwkeurigheid zwaarder wegen dan flexibiliteit
Een robot vraagt echter om een aanzienlijke investering in programmering, veiligheidsomheiningen en integratie. Bij variërende producten of werkposities neemt de complexiteit snel toe. In die gevallen biedt een manipulator meer praktische waarde tegen lagere totaalkosten.
Welke factoren bepalen de keuze tussen deze drie oplossingen?
De keuze tussen een manipulator, takel of robot hangt af van vijf praktische factoren: de gewichtsklasse van de last, de gewenste bewegingsvrijheid, de taakfrequentie, de productievariatie en het budget inclusief integratiekosten.
Hier is een overzicht van de bepalende factoren per oplossing:
- Gewicht: takels zijn geschikt voor incidenteel heffen; manipulatoren en robots verwerken hogere gewichten bij hogere frequentie
- Bewegingsvrijheid: manipulatoren bieden de meeste flexibiliteit; takels alleen verticaal; robots zijn beperkt tot hun programmering
- Frequentie: bij hoge herhalingsfrequentie zijn manipulatoren en robots beter dan takels
- Productvariatie: bij veel variatie in vorm of gewicht scoort een manipulator het best; robots vereisen herprogrammering
- Budget en integratie: takels zijn goedkoop maar beperkt; robots zijn duur en complex; manipulatoren zitten daartussenin met een goede prijs-kwaliteitsverhouding
Hoe verloopt de selectie van de juiste hefoplossing in de praktijk?
De selectie van de juiste hefoplossing start met een grondige analyse van de werkpost: welke lasten worden verplaatst, hoe vaak, over welke afstand en met welke handelingen. Pas daarna is het mogelijk om een gefundeerde keuze te maken tussen een manipulator, takel of robot.
Een praktische aanpak verloopt in stappen:
- Breng de taak in kaart: gewicht, afmetingen, vorm en variatie van de last
- Analyseer de bewegingen: verticaal heffen, horizontaal verplaatsen, draaien, kantelen
- Bepaal de frequentie: hoeveel handelingen per uur of per dag voert de operator uit
- Beoordeel de werkruimte: hoogte, breedte, obstakels en toegankelijkheid
- Weeg ergonomische risico’s af: welke belasting ervaart de operator nu en wat zijn de gevolgen op lange termijn
- Vergelijk oplossingen op totaalkosten: aanschaf, installatie, onderhoud en productiviteitswinst
Een demonstratie in de eigen werkomgeving is vaak de meest overtuigende stap. Zo zie je direct hoe een oplossing presteert in jouw specifieke situatie, zonder aannames.
Hoe Manipulatoren.be je helpt de juiste keuze te maken
Bij Manipulatoren.be begeleiden we je van analyse tot installatie. We helpen je om de juiste hefoplossing te kiezen op basis van jouw specifieke werkpost, lasten en productieomgeving. Dit is geen standaardadvies, maar een aanpak op maat.
Wat je van ons kan verwachten:
- Werkpostanalyse: we brengen je huidige handlingsituatie in kaart en identificeren ergonomische risico’s
- Oplossingsadvies op maat: we selecteren de INDEVA-manipulator die past bij jouw last, bewegingen en werkruimte
- Demonstratie in jouw omgeving: je ervaart de technologie in de praktijk voordat je beslist
- Volledige installatie en service: van engineering tot nazorg, alles wordt lokaal verzorgd door RDL Engineering
Wil je weten welke oplossing het best past bij jouw toepassing? Neem contact met ons op en we plannen een vrijblijvende analyse van jouw werkpost.